В центъра на дебата: Робот или хирург при протезната хирургия?
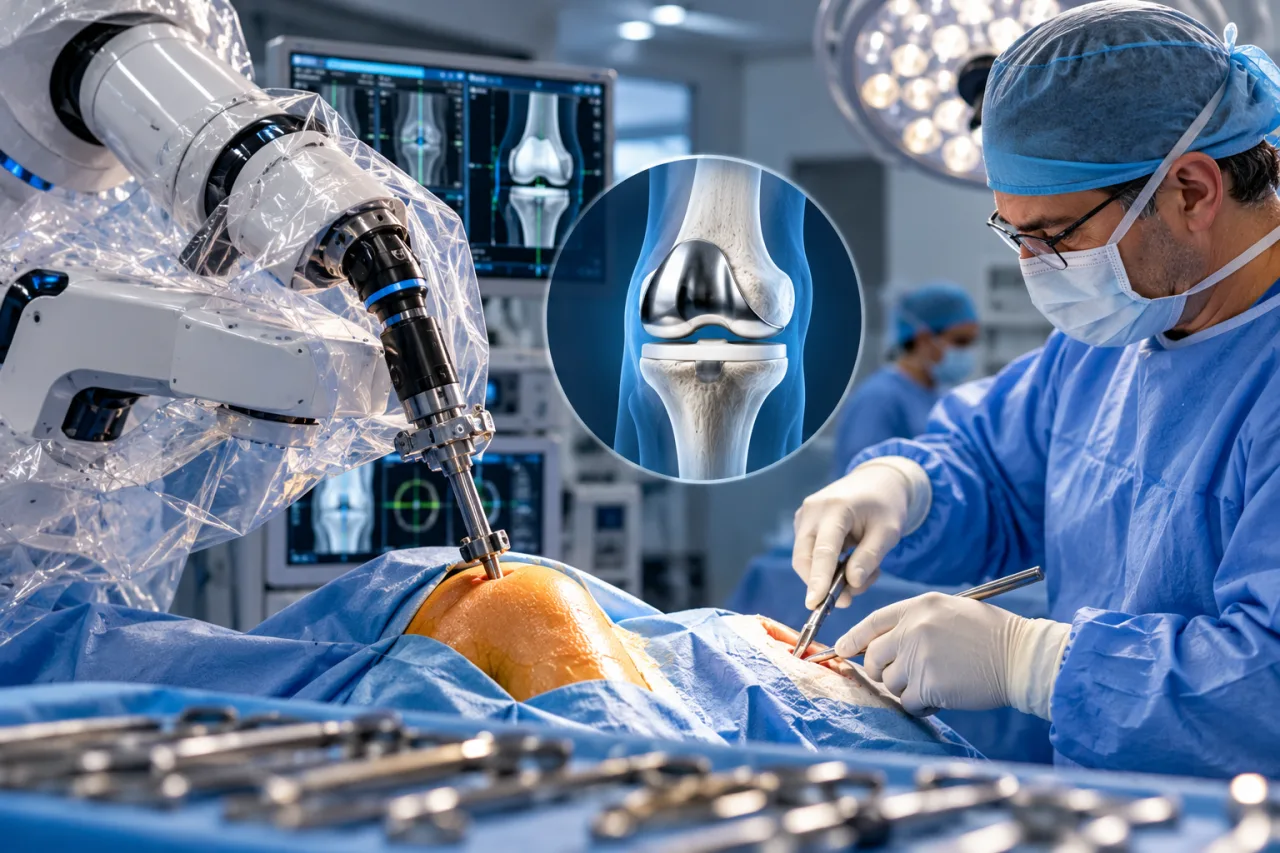
В протезната хирургия въпросът „робот или хирург?“ често представлява неправилно формулирана дилема. Роботизираната система не е самостоятелен участник, който взема решения или извършва операцията независимо. Тя е прецизен инструмент в ръцете на опитен ортопедичен хирург. Следователно същинският въпрос не е „робот или хирург?“, а „коя комбинация от пациент, хирург, медицински център и технология може да осигури по-добър резултат?“. В този контекст роботизираната помощ предлага измерима точност, възпроизводими костни разрези и по-предвидима геометрия при позиционирането на имплантите. Хирургът обаче остава специалистът, който носи отговорност за подбора на пациентите, показанията за операция, баланса на меките тъкани, решенията по време на операцията и управлението на усложненията. Добрият резултат не зависи от една-единствена технология, а от опита на хирурга, координацията на екипа, инфраструктурата на медицинския център и активното участие на пациента в рехабилитацията.
Дискусията често се съсредоточава върху връзката между „точността на подравняването“ и „реалната полза за пациента“. Дори когато роботизираните системи улесняват постигането на милиметрова точност, многофакторните резултати като болка, функция, равновесие и удовлетвореност невинаги се подобряват в същата степен. Причините включват сложната биомеханика на меките тъкани, индивидуалните кинематични различия, разнообразието от имплантни конструкции и качеството на рехабилитацията. Затова клиничното решение не трябва да се основава единствено на теоретични показатели за точност. Необходимо е да се оценят и очакванията на пациента, неговото ниво на активност, съпътстващите заболявания и социалната подкрепа.
Друг основен въпрос е кривата на обучение и различията между медицинските центрове. В началото роботизираните платформи могат да удължат продължителността на операцията и да затруднят организацията на работата в операционната зала. С натрупването на опит времето за операция намалява, грешките се ограничават и роботизираният работен процес постепенно се интегрира с индивидуалната хирургична техника. Тези различия обясняват защо една и съща технология може да доведе до различни резултати в различни центрове. Следователно пациентите и лекарите трябва да разглеждат технологията не като самостоятелен показател за превъзходство, а като инструмент, чиято стойност се увеличава в опитни ръце.
Протезната хирургия постепенно премина от период, ориентиран предимно към механичната ос, към подход, който отчита индивидуалната кинематика и баланса на меките тъкани. При класическия подход основната цел беше имплантите да се поставят под стандартни ъгли според механични или анатомични ориентири, така че да попаднат в приетите безопасни граници. Днес разбирането „една и съща мярка за всяко коляно“ постепенно отстъпва място на индивидуализирани цели, насочени към запазване на естествената кинематика и лигаментарния баланс на пациента. Като част от тази промяна се използват софтуер за предоперативно планиране, триизмерно моделиране, интраоперативни сензори и роботизирани ръце. Целта не е просто протеза, която изглежда правилно на рентгеновата снимка, а реконструирана става, която се усеща естествено при изкачване и слизане по стълби, клякане и продължително ходене.
Развитието на тазобедреното протезиране се съсредоточава върху безопасното позициониране на ацетабуларния компонент, контролираното възстановяване на офсета и изравняването на дължината на краката. При колянното протезиране въпросите надхвърлят ъглите на тибиалните и феморалните разрези. В центъра на обсъждането са ротационното позициониране на бедрената кост, задният наклон, тибиалният наклон, балансът на ставните пространства, проследяването на пателата и съответствието на всички тези параметри с реалната кинематика на пациента по време на движение. Роботизираните и навигационните системи правят тези цели по-измерими, без да заменят тактилната обратна връзка и клиничната преценка на хирурга. Напротив, те имат за цел да направят хирургичните решения по-последователни.
Устройство и основни компоненти на роботизираните системи
Роботизираната протезна хирургия не се състои от една-единствена машина, а от комплекс от взаимно допълващи се компоненти. Софтуерът за предоперативно планиране използва данните от образните изследвания, за да подпомогне създаването на триизмерен модел на ставната анатомия на пациента. На този етап се определят първоначалните цели за размерите и ъглите на позициониране на имплантите. По време на операцията направляващите роботизирани ръце и хаптичните граници създават защитна рамка, която ограничава неволното отклоняване от планираните равнини на костните разрези. При някои системи се извършва картографиране на костната повърхност в реално време, за да се съпоставят виртуалният план и действителната анатомия. Колкото по-точно е това съпоставяне, толкова по-последователни могат да бъдат решенията по време на операцията.
Сензорите и проследяващите модули превръщат промените в напрежението на връзките и ставните пространства при различни ъгли на движение в количествени данни. Хирургът може да използва тези данни например при установяване на прекомерно напрежение във флексия, за да коригира задния костен разрез или ротацията на компонента с милиметрова точност. При някои платформи могат да се задават персонализирани кинематични цели. Така вместо на всеки пациент да се налага една и съща механична ос, се търси балансирано положение, което не нарушава равновесието на меките тъкани. Целият процес позволява на хирурга да усъвършенства предварителния план въз основа на информацията, получена по време на операцията.
Разнообразието от роботизирани системи пряко влияе върху хирургичния работен процес. Подходите, базирани на образни изследвания, изискват предоперативни томографски изображения, например компютърна томография. Системите без предварително образно изследване използват анатомични ориентири и интраоперативно картографиране на повърхностите. Системите с образна диагностика могат да подобрят точността на планирането, докато тези без предварителна томография имат потенциал да намалят радиационното облъчване и разходите за подготовка. Няма един универсален отговор кой подход е по-добър. Окончателният избор зависи от характеристиките на пациента, предпочитанията и опита на хирурга и ресурсите на медицинския център.
Дори при роботизирано асистирана протезна хирургия най-важният фактор остава хирургът. Опитният специалист разполага с обширна клинична и анатомична представа, която му позволява правилно да интерпретира данните от роботизираната система. Той разбира как малка промяна влияе върху баланса на ставните пространства на коляното, как феморалната ротация се отразява на пателофеморалното движение, как тибиалният наклон променя механиката на флексията и как възстановяването на офсета при тазобедрената става влияе върху походката. Роботизираните данни превръщат част от тази клинична преценка в измерими стойности, но решението кога да се следват числовите показатели и кога да се даде предимство на клиничната реалност остава отговорност на хирурга.
Броят на извършваните операции, опитът при управление на усложнения и способността за справяне със сложни случаи, изискващи ревизия, са особено важни. В центровете с голям хирургичен обем роботизираният работен процес се установява по-бързо, комуникацията между членовете на екипа се подобрява и подборът на пациентите става по-прецизен. Това улеснява превръщането на техническата точност в реална клинична полза. В центровете с по-малък обем всяка нова платформа може да създаде допълнителна крива на обучение, да удължи операцията и да забави практическите ползи. Затова стойността на роботизираната система зависи не само от характеристиките на устройството, но и от способността на хирурга и екипа да интегрират технологията в своята практика и да стандартизират процедурите.
Ролята на хирурга включва и комуникацията с пациента. Правилното обяснение на възможностите на роботизираната помощ, нейните ограничения и реалистичните очаквания е част от лечението. Пациентът трябва ясно да разбере, че роботът не извършва операцията самостоятелно, че технологията не премахва всички рискове, но може да помогне за намаляването на някои от тях, и че най-добрият резултат се постига чрез съвместната работа на хирург, екип, технология и рехабилитация. Тази прозрачност влияе пряко върху удовлетвореността и участието на пациента в лечебния процес.
Решението между роботизиран и класически подход започва с определяне на показанията. При коляното първичният дегенеративен остеоартрит, ревматоидният артрит и посттравматичният артрит създават различни хирургични предизвикателства. Степента на деформация, флексионната контрактура, костните дефекти на тибията или бедрената кост, състоянието на връзките и предишните операции могат да променят очакваната полза от роботизираната помощ. Например при сложни многоплоскостни деформации роботизираното планиране може да предостави допълнителна сигурност. При пациенти с минимални деформации и предвидим баланс на меките тъкани опитният хирург може да постигне отлични резултати и с класически техники. При тазобедрената става роботизираната помощ може да позволи по-прецизен контрол върху ацетабуларната антеверзия, инклинацията, офсета и дължината на краката, което може да бъде особено полезно при пациенти с повишен риск от нестабилност.
Показанията не се ограничават до анатомичната сложност. Значение имат също физическата активност на пациента, професията, телесното тегло, съпътстващите заболявания и достъпът до рехабилитация. За да се разбере как милиметровата точност може да се отрази върху ежедневието, целите на пациента трябва да бъдат ясно определени още при планирането. Важно е и по какви протоколи центърът използва роботизираната платформа, как интерпретира сензорните данни и как реагира при усложнения. Най-добрият резултат се постига там, където потребностите на пациента съвпадат със силните страни на медицинския център.
Цели при колянното протезиране: подравняване, баланс на меките тъкани и кинематика
При тоталната колянна артропластика целта не се ограничава до осигуряване на безболезнена и стабилна става. Стремежът е коляното да се усеща естествено при ежедневни натоварвания като изкачване и слизане по стълби, клякане, продължително ходене и внезапни промени в посоката. В този контекст взаимодействат три основни елемента: геометрията на костните разрези, напрежението на връзките и кинематиката по време на движение. Едновременното управление на тези фактори увеличава вероятността да се постигне не само „правилно изглеждащо на рентген“ коляно, а коляно, което функционира добре за конкретния пациент.
Исторически концепциите за подравняване се развиват около механичната ос. При механичното подравняване тибиалният и феморалният компонент се позиционират така, че механичната ос на долния крайник да се доближи до неутралната линия. Целта е натоварването да се разпределя равномерно между медиалното и латералното отделение. Този подход предлага предвидимост по отношение на издръжливостта и износването на импланта, но естествената ставна линия не е еднаква при всички пациенти. При някои колена леката варусна ориентация и наклонът на ставната линия са част от индивидуалната нормална анатомия. Кинематичното подравняване се стреми да запази естествената ставна линия, лигаментарната хлабавост и формата на феморалните кондили. Ограниченото кинематично подравняване допуска естествени анатомични вариации, като същевременно поддържа ъглите на компонентите в граници, които не увеличават прекомерно риска от нестабилност и износване. През последните години се разпространява и концепцията за функционално подравняване. При нея костните разрези и позициите на компонентите се оптимизират чрез интраоперативно измерване на напрежението на връзките в реално време. Целта е да се постигне стабилно коляно с последователен баланс в различните ъгли на движение.
Балансът на меките тъкани е основен фактор за дълготрайния комфорт след колянно протезиране. Необходимо е медиалните и латералните ставни пространства да бъдат предвидими и балансирани както при флексия, така и при екстензия. Прекомерното напрежение от медиалната страна при относително отпусната латерална страна може да причини болка и нестабилност при ходене. Обратната ситуация също може да доведе до странично колебание и преждевременно разхлабване. Подходът measured resection използва предварително определени анатомични ориентири за костните разрези, докато gap balancing отчита напрежението на връзките и адаптира разрезите спрямо него. В опитни ръце тези подходи не се изключват взаимно. Много хирурзи започват с анатомично планиране и след това го прецизират чрез интраоперативна оценка на лигаментарния баланс.
Феморалната ротация и тибиалният наклон влияят върху множество параметри – от проследяването на пателата до механиката на флексията. Настройването на феморалния компонент с подходяща външна ротация може да подпомогне по-централното движение на пателата. Прекомерната или недостатъчната ротация може да доведе до нежелано притискане и болка. Тибиалният наклон влияе върху флексионното пространство и предно-задната стабилност, особено когато задната кръстна връзка се запазва. Прекомерният наклон може да увеличи предното преместване на тибията, а недостатъчният да ограничи флексията. Под влиянието на кинематичното подравняване отново се обсъжда възможността за допускане на лек варус при тибиалния разрез. Границата трябва да остане достатъчно тясна, за да не нарушава лигаментарния баланс и да не претоварва медиалното отделение.
Нестабилността в средните ъгли на флексия може да се прояви като усещане за „празнота“ или несигурност в коляното. Тя невинаги се установява рано, но може трайно да повлияе функцията. Често възниква в резултат на взаимодействието между размера на феморалния компонент, задните кондиларни разрези, феморалната ротация и задния наклон. Затова по време на операцията напрежението на връзките трябва да се оценява не само при 0° и 90°, но и в междинни диапазони като 10–30° и 45–60°. Пателофеморалната става също има важна роля. Дълбочината на трохлеята и ротационното позициониране на бедрения компонент могат да бъдат съществени за предотвратяването на болка в предната част на коляното.
Не е достатъчно клиничните цели да бъдат правилно определени само на хартия. Хирургът трябва да разполага с данни, които позволяват тези цели да се измерват и коригират по време на операцията. Именно тук непрекъснатите измервания на роботизираните системи и тактилната обратна връзка на класическите техники могат да се допълват. Независимо от предпочитаната концепция хирургът не трябва да прилага един и същ модел при всички пациенти. Подходът се индивидуализира според посоката на деформацията, качеството на връзките, костния запас и очакванията на пациента.
Работен процес при роботизирано асистирана тотална колянна протеза
Основата на роботизирания работен процес е цикълът „планиране – изпълнение – проверка“. В предоперативния етап системите, базирани на образни изследвания, създават триизмерен модел от данните на нискодозова компютърна томография. Системите без предварително образно изследване изграждат модела чрез картографиране на костните повърхности по време на операцията. На екрана за планиране се определят първоначалните цели за размерите на феморалния и тибиалния компонент, коронарните и сагиталните ъгли, задния наклон и феморалната ротация. Тези цели се проверяват чрез симулация на лигаментарния баланс, като се анализират графики на медиалните и латералните пространства при флексия и екстензия.
Първата критична стъпка в операционната зала е стабилното фиксиране и регистрацията на анатомичните ориентири. Безопасното поставяне на референтните пинове е важно както за механичната точност, така и за предотвратяването на усложнения, свързани с тях. След това се извършва систематично картографиране на костната повърхност и определяне на анатомичните ориентири. Така виртуалният план се съпоставя с действителната анатомия. Качеството на това съпоставяне определя възможната точност на цялата операция. В началния етап чести източници на грешки са недостатъчната регистрация и попадналите между инструментите и костта меки тъкани.
Костните разрези се извършват в защитна рамка, определена от хаптичните граници. Системата ограничава движението на триона или фрезата извън планираната равнина, а хирургът получава едновременно тактилна и визуална обратна връзка. След първоначалните разрези се използват дистанционни блокове или интелигентни сензори за количествена оценка на напрежението на връзките при флексия и екстензия. Въз основа на тези данни могат да се направят милиметрови корекции на феморалната ротация, тибиалния наклон или количеството отстранена кост. Целта е предварително планираният баланс да бъде постигнат в реалните оперативни условия. Цикълът „планиране – изпълнение – проверка“ се повтаря след всяка корекция, за да се оптимизира окончателното позициониране спрямо костната геометрия и лигаментарното напрежение.
След поставянето на пробните компоненти движението на пателата и обхватът на движение се наблюдават в реално време. При латерално притискане, наклон на пателата или крепитации се преразглеждат феморалната ротация и съответствието с трохлеята. Конфигурации, които изглеждат добри в симулацията, но не съответстват на реалното състояние на меките тъкани, могат да бъдат коригирани. При окончателното решение се вземат предвид и подробности като техниката на циментиране, приложеното налягане и времето за втвърдяване на костния цимент. Роботизираните системи могат да подпомогнат процеса, но хирургичната дисциплина остава решаваща.
Кривата на обучение е важен, макар и не винаги видим фактор. При първите операции често се наблюдават удължено оперативно време, необходимост от повторна регистрация, прекомерно доверие в хаптичните ограничения или загуба на време за ненужни микрокорекции. Стандартизираната координация на екипа, постоянният протокол за поставяне на пинове, дисциплинираното прилагане на цикъла „измерване – корекция – измерване“ и кратките контролни списъци могат значително да съкратят периода на обучение. Типичните проблеми включват недостатъчно картографиране на костта, попадане на меки тъкани между референтните повърхности, болка около пиновете и късно установяване на пателофеморални нарушения. С натрупването на опит екипът се научава да интерпретира по-добре числовите показатели. Не всяко отклонение изисква нов костен разрез, тъй като някои различия отразяват естествената биологична вариабилност.
Стойността на роботизираните системи продължава и след операцията чрез събраните данни. Записаните разрези, графиките на ставните пространства и ъглите на компонентите могат да улеснят анализа при възникване на усложнения. Споделянето на тази информация с рехабилитационния екип подпомага определянето на безопасните граници на движение и приоритетните мускулни групи. Същата прозрачност е необходима и в комуникацията с пациента. Трябва ясно да се обясни как роботът подпомага операцията, какви са ограниченията му и защо добрият резултат продължава да зависи от съвместните усилия на хирурга, екипа и пациента.
Съвременни техники при класическото тотално колянно протезиране
Успехът на класическата тотална колянна протеза се основава на добро планиране, точни костни разрези и балансирано управление на меките тъкани. Предоперативната оценка включва дълги рентгенографии на долния крайник за определяне на механичната ос, странични и пателофеморални проекции, а при необходимост и магнитнорезонансна или компютърна томография. Хирургът анализира отделно фронталните, сагиталните и аксиалните компоненти на деформацията. Необходимата корекция на феморалния варус или валгус, целевият тибиален наклон, феморалната ротация и задните кондиларни ориентири са основни елементи на планирането. В операционната зала този план се изпълнява с интрамедуларни или екстрамедуларни направляващи инструменти. В съвременната практика интрамедуларният феморален водач често се използва за дисталния феморален разрез, а екстрамедуларното подравняване при тибиалния разрез също осигурява надеждни резултати. Много хирурзи използват measured resection като начална техника и след това усъвършенстват плана според напрежението на връзките, измерено чрез дистанционни блокове или тензиметри.
Управлението на пателофеморалната става е важна част от съвременния подход. Решението за подмяна на ставната повърхност на пателата се взема според нейната дебелина, състоянието на хрущяла и морфологията на трохлеята. Когато пателата не се подменя, особено внимание се обръща на необходимостта от латерално освобождаване и на контакта между пателата и трохлеята. При подмяна е важно да се запази подходящата обща дебелина и да се балансира наклонът. За определяне на феморалната ротация се оценяват едновременно задните кондили, линията на Whiteside и трансепикондиларната ос. Това улеснява централното движение на пателата. Неправилната ротация може да увеличи риска от притискане и болка в предната част на коляното, поради което позиционирането изисква прецизни настройки.
Детайли като циментирането, подготовката на костните повърхности и хемостазата имат съществено значение за дългосрочната стабилност. При суха костна повърхност и добър контрол на кървенето прилагането на подходящ костен цимент под налягане може да ограничи порьозността и микродвиженията, като по този начин намали риска от разхлабване. Пълният контакт под тибиалната основна плоча и равномерното разпределение на цимента по периферията са важни за стабилността на импланта. Съвременните анестезиологични и обезболяващи протоколи, които подпомагат ранното раздвижване, както и използването на антифибринолитични средства като транексамова киселина, подобряват резултатите и при класическите техники.
Противопоставянето между gap balancing и measured resection постепенно отстъпва място на тяхното комбиниране. В ранния етап на операцията костните разрези осигуряват приблизителен баланс. След това се сравняват медиалните и латералните пространства при флексия и екстензия. При установяване на асиметрия могат да се извършат минимални корекции на тибиалната или феморалната страна, включително внимателни допълнителни резекции от задните кондили или дисталната бедрена кост. Когато се планира запазване на задната кръстна връзка, изборът на тибиален наклон и размерът на феморалния компонент влияят пряко върху стабилността в средните ъгли на флексия. Състоянието на връзките, разпределението на остеофитите и ригидността на деформацията също се включват в хирургичното решение.
Качеството на рехабилитацията е определящо за ранното функционално възстановяване. Многостранният контрол на болката, навременното активиране на четириглавия бедрен мускул и безопасните протоколи за натоварване помагат за предотвратяване на ставната скованост и ускоряват връщането към дейности като изкачване на стълби и продължително ходене. Класическата техника продължава да осигурява резултати, съпоставими със съвременните роботизирани подходи, когато операцията е добре планирана и прецизно изпълнена. Разликата често се определя не само от технологията, а от стандартизацията на хирургичните действия и дисциплинираната работа на екипа.
Точност и функция при еднокомпартиментно колянно протезиране
Предимството на еднокомпартиментната колянна протеза е възможността да се запази голяма част от естественото коляно, като се лекува конкретното болезнено отделение. Ключът към успеха е правилният подбор на пациентите и прецизното изпълнение на хирургичната техника. Медиалните еднокомпартиментни протези дават най-добри резултати при остеоартрит на медиалното отделение, запазена предна кръстна връзка, добре съхранено латерално отделение и подходящо състояние на пателофеморалната става. Очаква се деформацията да бъде коригируема, флексионната контрактура да е ограничена, а състоянието на менискусите и хрущяла да съответства на показанията. При предоперативното планиране подробно се анализират механичната ос, тибиалният наклон и геометрията на феморалните кондили. Целта е да се избегне прекомерна корекция и да се постигне разпределение на натоварването, максимално близко до естествената кинематика.
По време на операцията височината и наклонът на тибиалния компонент, формата и ротацията на феморалния компонент определят ставната линия и напрежението на връзките. Прекомерната корекция може да претовари латералното отделение и да премести болката към друга област. Недостатъчната корекция може да не осигури желания контрол на болката. Затова се предпочита внимателно позициониране, което допуска подходяща анатомична ориентация и съответствие между ставните повърхности. Оценява се и разпределението на натиска в пателофеморалната става. При крепитации или склонност към болка в предната част на коляното ротацията на феморалния компонент може да бъде преразгледана. Циментирането се извършва с подходящ контрол на налягането и вискозитета, така че да се ограничат микродвиженията, без да се допуска прекомерно изтичане на цимент.
При много пациенти функционалното подобрение настъпва сравнително бързо. По-малкият разрез и щадящият меките тъкани подход могат да осигурят по-естествено усещане за коляното още в ранния период. Еднокомпартиментната протеза обаче е изложена на риск от преждевременен неуспех, ако бъде избрана при неподходящи показания. Прогресиращата дегенерация на латералното отделение, лигаментарната нестабилност или недостатъчно контролираното варусно-валгусно подравняване могат да наложат ревизионна операция. Затова подборът на пациента, прецизността на хирургичната техника и качеството на рехабилитацията трябва да се разглеждат заедно. При подходящи пациенти еднокомпартиментното протезиране може да предложи по-бързо възстановяване и по-естествена кинематика в сравнение с тоталната колянна протеза.
При тоталната тазобедрена артропластика целта е не само облекчаване на болката, но и правилно възстановяване на центъра на ставата и безопасно възстановяване на биомеханиката на ходенето. Двата основни параметъра за ацетабуларния компонент са антеверзията и инклинацията. Поддържането им в безопасни граници намалява риска от импинджмънт и изкълчване. Недостатъчната антеверзия може да увеличи риска от задна нестабилност и притискане, докато прекомерната може да доведе до предна нестабилност и дразнене на илиопсоасния мускул. Прекомерната инклинация увеличава натоварването по ръба на импланта и може да ускори износването, а недостатъчната може да причини ограничение на движенията и импинджмънт. Хирургът използва образни изследвания и интраоперативни ориентири, за да адаптира тези параметри към наклона на таза, взаимодействието между гръбначния стълб и таза и функционалните позиции на пациента.
От феморалната страна офсетът и изравняването на дължината на краката определят качеството на походката и ефективността на абдукторните мускули. Недостатъчният офсет може да предизвика походка тип Trendelenburg и нестабилност при ходене. Прекомерното увеличаване може да доведе до трохантерна болка и напрежение в меките тъкани. Разликата в дължината на краката е един от най-чувствителните фактори за удовлетвореността на пациента. Тя може да причини не само функционални затруднения, но и болки в кръста или допълнително натоварване на противоположната тазобедрена става. Чрез пробни комбинации от глава и шийка се оценяват стабилността, напрежението на меките тъкани и обхватът на движение. Извършват се тестове за импинджмънт, за да се изберат подходящата дължина и офсет. Керамичните материали, съвременният полиетилен и новите контактни повърхности подобряват устойчивостта на износване, но правилната геометрия остава един от основните фактори за предотвратяване на усложнения.
За намаляване на нестабилността след тазобедрено протезиране освен правилното позициониране на компонентите са важни възстановяването на меките тъкани, зашиването на ставната капсула и изборът на подходящ диаметър на главата. По-големият диаметър може да увеличи устойчивостта срещу изкълчване, но решението трябва да отчита триенето и износването. Съпътстващите гръбначни деформации, промените в наклона на таза и фиксираните деформации задължително трябва да бъдат включени в планирането. При нарушения във взаимодействието между гръбначния стълб и таза определянето на безопасни позиции в различни функционални положения може значително да намали риска от изкълчване. През последните години триизмерното планиране и интраоперативните помощни системи улесняват постигането на тези цели. Въпреки това окончателното качество на операцията продължава да зависи от способността на хирурга да разбира анатомията и да извършва корекции в реално време.
Планирането при роботизираната протезна хирургия се осъществява по два основни начина. При подхода с образна диагностика от нискодозови томографски изображения се създава триизмерен модел, въз основа на който се изготвя предоперативният план. Методът позволява подробен анализ на костната морфология, определяне на размерите и ъглите на компонентите с милиметрова точност и влизане в операционната зала с ясна стратегия. Въпреки че съвременните протоколи ограничават радиационното облъчване, то трябва да се има предвид особено при по-млади пациенти, двустранно планиране и многократни контролни изследвания.
Подходът без предварително образно изследване премахва необходимостта от допълнителна предоперативна томография и осъществява планирането чрез картографиране на повърхностите по време на операцията. Хирургът систематично маркира костните повърхности точка по точка, за да съпостави виртуалния модел с реалната анатомия. Точността зависи в голяма степен от прецизната интраоперативна регистрация и от предотвратяването на попадане на меки тъкани между измервателните елементи. При опитни екипи този метод осигурява бърз и гъвкав работен процес. В началния период най-честите източници на грешки са недостатъчното картографиране и разхлабването на референтните маркери.
Изборът на подход се определя от характеристиките на пациента и опита на медицинския център. При тежки деформации, многоплоскостни костни дефекти и пациенти с предишна остеотомия или импланти за фиксация на фрактури планирането с образна диагностика може да предостави по-сигурна отправна точка. При случаи с малки деформации и предвидимо състояние на меките тъкани подходът без предварителна томография може да има предимства по отношение на времето и разходите. При системите с образна диагностика критични фактори са металните артефакти и грешките при сегментацията. При системите без предварителни изображения особено важни са поставянето на пиновете и надеждността на регистрацията. Точността зависи не толкова от самия метод, колкото от дисциплинираното изпълнение на цикъла „планиране – изпълнение – проверка“.
Кривата на обучение при роботизирания работен процес е реална и при повечето екипи първите операции продължават по-дълго. Увеличената продължителност се дължи на повторение на регистрацията и картографирането, прекомерно доверие в хаптичните граници и ненужни микрокорекции. Усъвършенстването се ускорява чрез постоянен протокол за поставяне на пинове, стандартизирана последователност на регистрацията, оптимизиране на цикъла „измерване – корекция – измерване“ и предварително упражняване на координацията между членовете на екипа. Кратък контролен списък може да има голямо значение в началния период. Основните му елементи включват стабилност на пиновете, предотвратяване на попадане на меки тъкани между измервателните повърхности, проверка на референтните точки и ранна оценка на пателофеморалното движение с пробните компоненти.
Обучението чрез симулации и работа върху анатомични препарати улеснява прехода към реални операции. Практическите упражнения с конзолата помагат за правилното разчитане на екрана и интерпретирането на измерените показатели. Те подпомагат намирането на баланс между стремежа към идеални числови стойности и необходимостта от съобразяване с клиничната реалност. Моделът на работа с двама хирурзи може да намали натоварването при вземане на решения по време на първите случаи. Единият хирург може да отговаря за регистрацията и картографирането, докато другият управлява костните разрези и баланса на меките тъкани, след което ролите се разменят. Тази организация може да повиши безопасността и да ускори изграждането на общ работен подход.
Типичните затруднения могат да бъдат предвидени и предотвратени. Непълното картографиране на повърхностите може да доведе до разминаване между виртуалния план и реалната хирургична област. Разхлабените референтни пинове могат да причинят трудно забележими грешки в точността. Оценяването на напрежението на връзките само при 0° и 90° може да пропусне нестабилността в средните ъгли на флексия. Устойчивото усъвършенстване изисква култура на системна проверка на тези рискове. Целта не е просто операцията да стане по-кратка, а по-краткото оперативно време да бъде съчетано с безопасност и възпроизводими резултати.
Организация на операционната зала: продължителност, кръвозагуба и контрол на инфекциите
Организацията на роботизираната операция включва особености, които се различават от класическите процедури. Екипът трябва предварително да планира разположението на регистрационната станция и роботизираната ръка, така че те да не пречат на хирургичното поле и стерилното покриване. Тъй като при първите случаи времето за подготовка и приключване може да бъде по-дълго, графикът може да бъде организиран така, че между две роботизирани операции да има класическа процедура. Ограничаването на инструментите до необходимите размери и водачи намалява сложността на работния процес и улеснява контрола на инфекциите.
Кръвозагубата се ограничава чрез съвременни протоколи за хемостаза и антифибринолитична терапия. При роботизирания подход избягването на ненужни костни разрези и прецизната резекция в рамките на хаптичните ограничения подпомагат тази цел. Местата за въвеждане на референтните пинове са малки, но важни. Стабилното им поставяне, защитата на меките тъкани и внимателната превръзка след операцията намаляват риска от инфекция. По време на циментирането принципите за поддържане на сухо оперативно поле и прилагане на цимента под подходящо налягане остават непроменени. Роботизираната система не заменя подготовката на костната повърхност или контрола на налягането, а подпомага постигането на правилната геометрия.
Целта е ранно раздвижване. Протоколите за анестезия и обезболяване се планират още преди приключването на операцията, а пациентът получава указания за първоначалните упражнения. При роботизираните процедури записаните данни за ъглите и ставните пространства могат да бъдат споделени с рехабилитационния екип. Това подпомага по-точното определяне на безопасните граници на движение и персонализирането на обучението на пациента.
Успешната операция за поставяне на ставна протеза не приключва в операционната зала. Нейният резултат се развива и затвърждава по време на рехабилитацията. Данните, получени от роботизирания процес, могат да предоставят конкретна основа за определяне на безопасните движения, приоритетните мускулни групи и подходящия контрол на болката. Когато тази информация се обясни на пациента на разбираем език, неговото участие се увеличава. Той по-лесно осъзнава, че операцията е само началото, а възстановяването изисква активни усилия.
Дигиталното проследяване е естествено продължение на технологичния подход. Чрез обикновено мобилно приложение или система за съобщения могат редовно да се събират данни за болката, отока, обхвата на движение и изминатото разстояние при ходене. Показателите, които не достигат очакваните цели, могат да бъдат установени рано и рехабилитационната програма да бъде коригирана. Управлението на очакванията е особено важно на този етап. Роботът не е чудодейно средство, което премахва всички грешки. Той може да повиши милиметровата точност, да направи решенията на хирурга по-последователни и да улесни оценяването на кривата на обучение. Добрият резултат обаче остава плод на общите усилия на хирурга, медицинския екип, технологията и пациента.
İçerik Bilgisi